

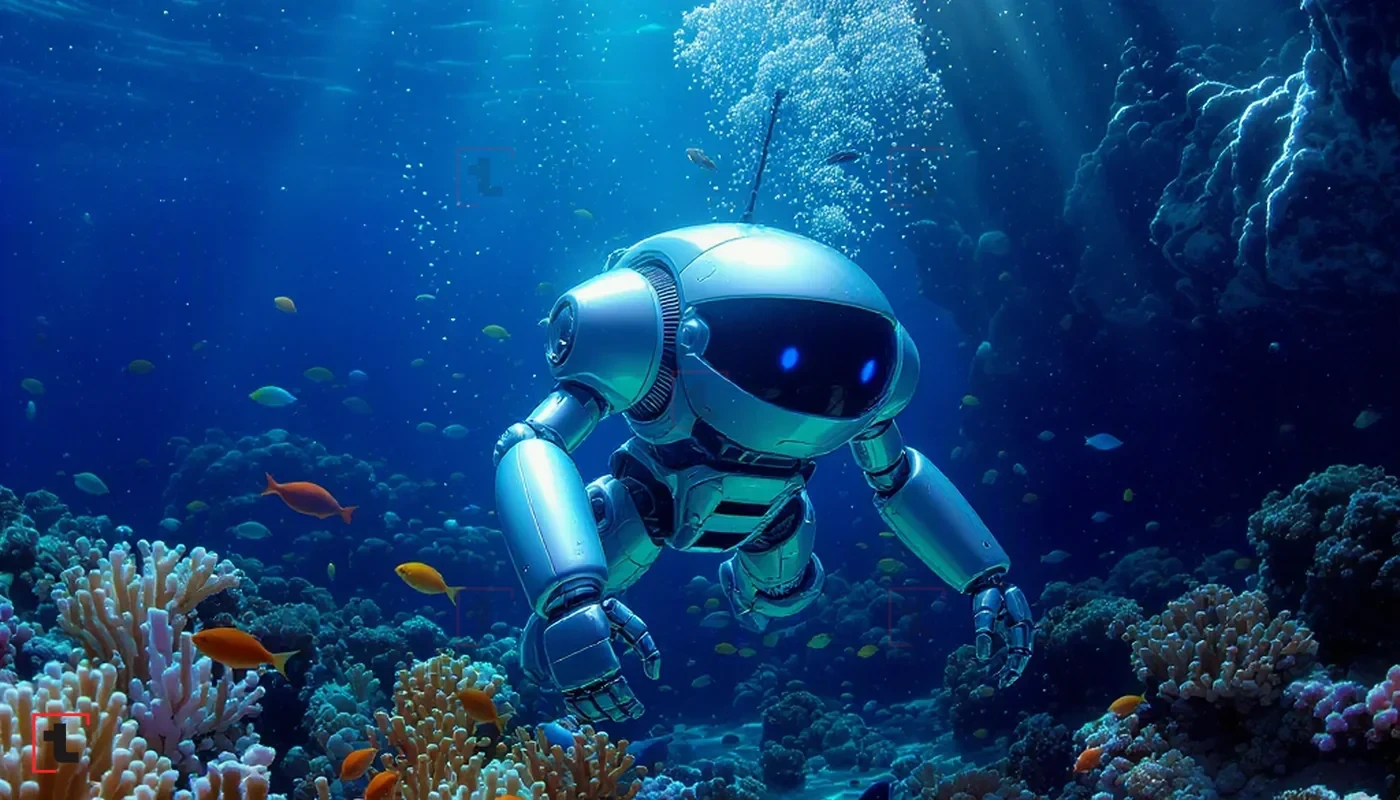
Робот Makai преодолевает препятствия на морском дне
 Ссылка скопирована

...
Искусственный интеллект
Чтение занимает время?
Вы можете слушать статьиНовый взгляд на морское дно: робот Bottom-Skimming AUV
С 2011 года компания Makai Ocean Engineering совместно с Гавайским университетом разрабатывает подводного робота Bottom-Skimming AUV. Прототип успешно прошёл испытания в ноябре 2014 года, подтвердив работоспособность всех ключевых систем и функций управления.
Три режима плавучести для эффективного движения
Уникальность робота заключается в сочетании трёх режимов плавучести: низкий, средний и высокий. В режиме низкой плавучести аппарат прижимается ко дну под собственным весом, в среднем — скользит по поверхности морского дна, а в режиме высокой плавучести временно поднимается над препятствиями. Это обеспечивает гибкость и эффективность передвижения в сложных условиях.
Сенсоры и автономная навигация
На корпусе робота размещены сенсоры, которые устанавливаются на морском дне для дистанционного мониторинга окружающей среды. Встроенный компьютер позволяет аппарату самостоятельно ориентироваться и перемещаться между заранее заданными точками.
Опыт Makai Ocean Engineering в морской инженерии
Основанная в 1973 году, Makai Ocean Engineering специализируется на системах морских кабелей, подводных трубопроводах и преобразовании океанской тепловой энергии. Компания также разработала запатентованные автономные системы для прокладки подводных кабелей, что помогает предотвращать их повреждения.
Сотрудничество человека и технологий в море
Bottom-Skimming AUV облегчает установку сенсоров и преодоление препятствий в сложных морских условиях, снижая трудозатраты и повышая безопасность. Этот робот открывает новые возможности для исследований и строительства подводной инфраструктуры, внося вклад в развитие будущих морских технологий.