Основные проблемы автономных дронов в промышленности
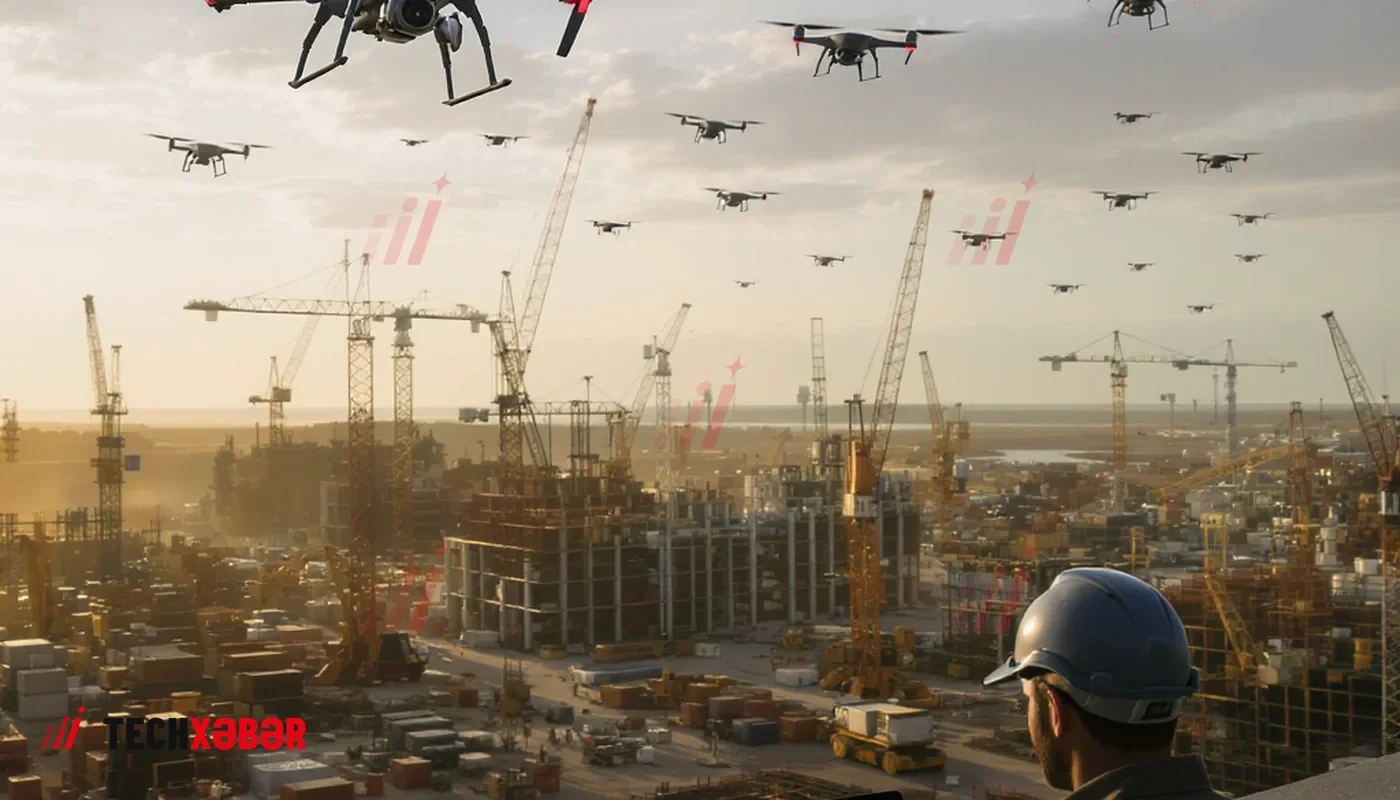
Автономные дроны на промышленных объектах сталкиваются с рядом серьёзных трудностей. Стальные конструкции блокируют сигналы спутниковой навигации GNSS, отражающие поверхности и оборудование искажают измерения расстояния, а ветер меняет траекторию полёта, снижая стабильность. Совместное влияние этих факторов затрудняет точное и надёжное позиционирование дронов.
Технологии для повышения эффективности автономных систем
Из-за блокировки и искажений GNSS-сигналов даже RTK-позиционирование не решает всех проблем. Поэтому в дронах применяют дополнительные технологии: инерциальные измерительные блоки (IMU), визуально-инерциальную одометрию (VIO) и лидар. IMU быстро оценивает движение, VIO зависит от освещения и качества изображения, а лидар плохо работает на некоторых поверхностях. Технология SLAM помогает одновременно определять положение и картировать окружающую среду.
Обнаружение препятствий и управление полётом
Обнаружение препятствий включает сбор данных с сенсоров, их анализ и управление. Лидар испытывает сложности с прозрачными и отражающими поверхностями, а стереокамеры чувствительны к освещению и текстурам. Задержки в планировании превращаются в физические расстояния, а увеличение скорости требует большего пространства для манёвра. Для объединения данных сенсоров используют фильтры, например EKF, но некорректные модели шума приводят к ошибкам позиционирования.
Влияние динамики полёта и вычислительных нагрузок
Ветер и изменения нагрузки влияют на динамику дрона. Ограничения мощности двигателей снижают эффективность управления, а высокие вычислительные требования вызывают задержки. Все эти факторы напрямую отражаются на безопасности и точности полёта.
Роль человека и соблюдение нормативов
Автономные системы не могут полностью заменить человеческий контроль. Потеря GNSS-сигнала не всегда означает необходимость остановки миссии. Требуется соблюдение требований FAA, а тестирование должно проходить в симуляторах, лабораториях и реальных условиях. Ошибки позиционирования нужно оценивать с помощью независимых эталонов, а ложные срабатывания при обнаружении препятствий — тщательно разделять.
Ограничения автономии и перспективы развития
Успешность миссии зависит от условий, а частота вмешательств оператора — от уровня автономии. Накопление мелких ошибок показывает границы возможностей системы. Надёжная автономия достигается только при слаженной работе всех подсистем. Успешный полёт не гарантирует полную надёжность: система должна уметь распознавать и реагировать на ошибки. Это остаётся ключевым вызовом для будущего развития промышленных дронов.